Ads 468x60px

This is default featured slide 1 title

Go to Blogger edit html and find these sentences.Now replace these sentences with your own descriptions.This theme is Bloggerized by Lasantha Bandara - Premiumbloggertemplates.com.

This is default featured slide 2 title

Go to Blogger edit html and find these sentences.Now replace these sentences with your own descriptions.This theme is Bloggerized by Lasantha Bandara - Premiumbloggertemplates.com.

This is default featured slide 3 title

Go to Blogger edit html and find these sentences.Now replace these sentences with your own descriptions.This theme is Bloggerized by Lasantha Bandara - Premiumbloggertemplates.com.

This is default featured slide 4 title

Go to Blogger edit html and find these sentences.Now replace these sentences with your own descriptions.This theme is Bloggerized by Lasantha Bandara - Premiumbloggertemplates.com.

This is default featured slide 5 title

Go to Blogger edit html and find these sentences.Now replace these sentences with your own descriptions.This theme is Bloggerized by Lasantha Bandara - Premiumbloggertemplates.com.

Sabtu, 04 Juni 2011

MEMBUAT LAY OUT RANGKAIAN PADA PCB DENGAN TEKNIK PEMINDAHAN TONER


Yang dimaksud teknik pemindahan toner, adalah teknik membuat PCB dengan cara memindahkan gambar lay out atas sebuah rangkaian dari kertas glosi (kertas majalah) ke PCB polos pada sisi tembaga. Gambar lay out atas rangkaian pada kertas glosi pindah ke PCB polos (sisi tembaga) menjadi lay out bawah. Sebetulnya yang berpindah adalah toner-toner yang membentuk gambar lay out atas pada kertas, karena pengaruh pemanasan.
Sedang untuk membuat lay out rangkaian membutuhkan software bantu Eagle 4.11.

Berikut ini adalah cara membuat lay out rangkaian pada PCB dengan teknik pemindahan toner :
1) Cetak lay out atas rangkaian pada kertas majalah (glosi).
2) Gunakan printer toner seperti laser jet. Printer tinta tidak dapat digunakan untuk proses ini. Jika tidak memiliki printer toner, cetak gambar di atas kertas putih, kemudian gambar difoto kopi di atas kertas majalah, atau kalender, atau kertas foto, atau plastik transparan.
3) Untuk membuat lay out atas rangkaian gunakan program bantu seperti Eagle, atau DipTrace, atau PCB Artist.
4) Potong lay out atas yang sudah dicetak pada kertas dengan ukuran tepi 3 mm.
5) Potong PCB polos seukuran lay out atas.
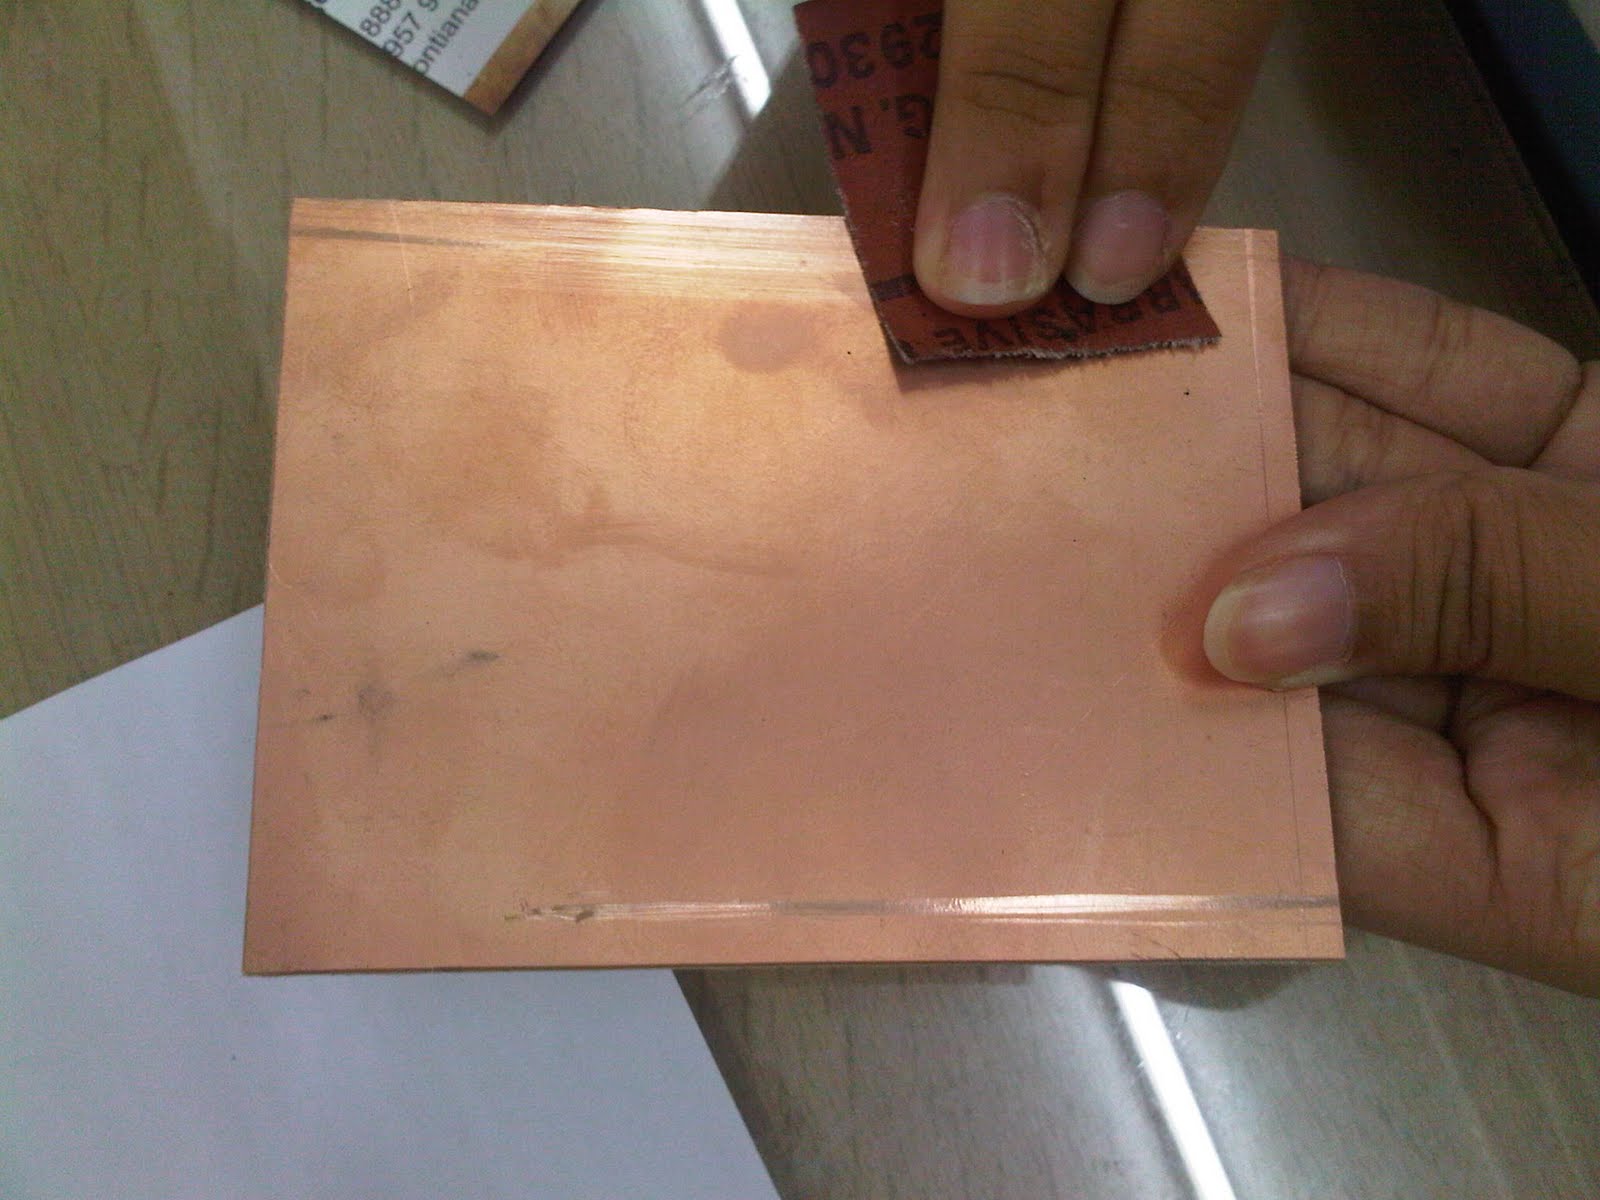
6) Amplas atau kikir bagian tepi PCB polos hingga halus.


Foto oleh Xaveria dan Lenny


7) Bersihkan permukaan PCB sisi tembaga dengan amplas halus di bawah keran air.


Foto oleh Xaveria dan Lenny


8) Keringkan PCB, dan siapkan setrika listrik serta alas kain atau kertas putih.
9) Letakkan PCB diatas alas kain atau kertas polos dengan sisi tembaga menghadap ke atas. Taruh potongan kertas lay out atas rangkaian di atas PCB, dengan gambar menghadap sisi tembaga PCB.
10) Lapisi bagian atas potongan kertas dengan kain atau kertas putih. Agar sewaktu disetrika, gambar pada potongan kertas (majalah) tidak menempel pada setrika.
11) Tekan setrika di atas tumpukan PCB, gambar lay out atas, dan kain (kertas putih) selama 30 detik. Ini dilakukan agar gambar menempel pada sisi tembaga PCB.

undefined


Foto oleh Xaveria dan Lenny

12) Gosok setrika hingga merata pada seluruh permukaan PCB, khususnya bagian tepi PCB selama lebih kurang 4 menit.
13) Diamkan PCB hingga termperaturnya kembali normal.


Foto oleh Xaveria dan Lenny


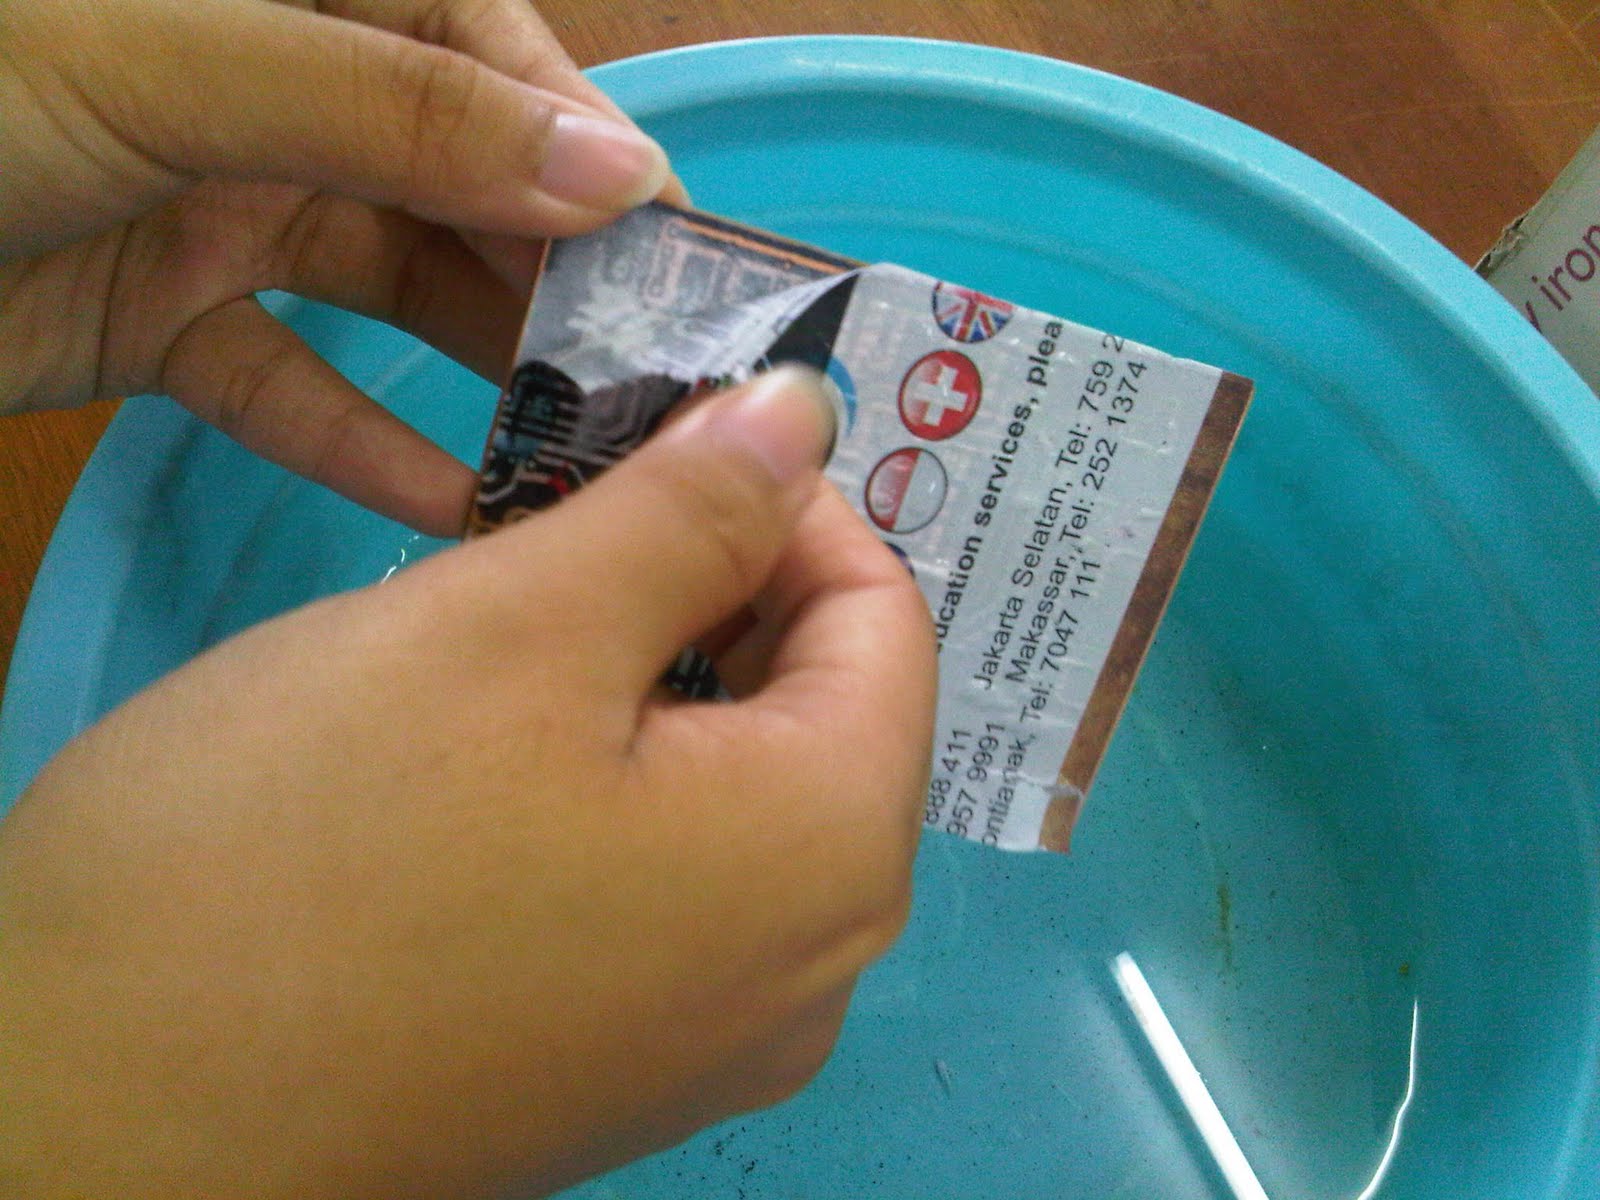
14) Masukkan PCB ke dalam air, rendam lebih kurang 5 menit (untuk kertas majalah); untuk bahan kertas yang lebih tebal seperti kalender atau kertas foto, perendaman lebih kurang 10 hingga 15 menit.
15) Cabut atau lepaskan kertas majalah yang menempel pada PCB. Bersihkan bagian jalur yang masih bersinggungan atau lubang kaki komponen dengan cara digosok-gosok.


Foto oleh Xaveria dan Lenny
Reade more >>

Membuat Robot Line Follower dengan Mikrokontroler

Nah jika pada artikel robot line follower analog, kita gak perlu mikirin yang namanya software… tapi kali ini berbeda… temen-temen semua dituntut untuk dapat menggunakan software dalam pengoperasian robot… tapi bagi yang belum paham software gak perlu khawatir,… tenang ja,.. dunia lum kiamat…kalian masih dapat mempelajarinya… (apa maksudnya dengan kiamat).
Hmmm software apa ja sich yang digunakan pada robot line follower dengan mikrokontroler?
Yang pertama ialah software  pemrograman bahasanya,…. ada banyak bahasa yang dapat digunakan diantaranya assembly (angel tenan….) pascal(  rodok angel…) C (rodok gampang…) BASIC (gampang buanget…).
Ada banyak bahasa yang apat digunakan, mulai dari bahasa yang susah dan mudah, nach dengan adanya bahasa yang mudah lebih baik kita pelajari dulu yang mudah-mudah (kayak ngerjain soal ujian)…, seperti bahasa BASIC dan C.
Kalian dapat mempelajari bahasa basic dan c dari buku yang beredar….banyak banget dipasaran,… tentu saja di toko buku,.. bukan pasar ikan,..hehe :D   oiya di blog ini juga terdapat penjelasan tentang cara mempelajari mikrokontroler Atmega8535, nach disitu q udah berusaha menge-share semua tentang bahasa basic dari awal….hingga tak berakhir…
Yang kedua ialah software downloader mikro, maksudnya ialah suatu perangkat lunak yang berfungsi memasukkan program ke dalam mikrokontroler tersebut…. nach Cuma dua software ini untuk merancang robot line follower mikro… guampangkan….
Nach perhatikan blok sistem dari robot line follower mikro dibawah ini:
Dengan mengacu kepada blok diagram sistem, terdiri dari bagian masukan, bagian kendali, bagian keluaran dan bagian catu daya (baterai). Pada bagian masukan berupa delapan buah sensor photodiode dengan untai pengkondisi sinyal berupa komparator (IC LM324) dan tombol keypad yang berfungsi untuk memasukan data pengendali robot, contoh dengan kendali PID, fuzzy dan lain sebagainya. Pada bagian keluaran berupa penampil LCD 2*16 dan driver motor (IC L293D) sebagai aktuator (penggerak) robot.
Gambaran Umum Sistem
Cara kerja dari sistem robot line follower secara umum ialah dimulai dari pembacaan lintasan atau garis oleh sensor photodiode berserta LED superbright yang mana intensitas pantulan sinar LED superbright akan berbeda jika terkena bidang pantul yang gelap dengan bidang pantul yang lebih terang, dari perbedaan inilah dimanfaatkan sebagai pendeteksi lintasan atau garis dan selanjutnya diteruskan pada rangkaian untai pengkondisi sinyal (komparator). Rangkaian komparator (IC LM324) berfungsi untuk membandingkan nilai yang dibaca sensor photodiode dengan nilai referensi komparator sehingga perbedaan terlihat sangat kontras saat sensor photodiode mendeteksi objek pantul gelap maupun terang. Hasil keluaran komparator kemudian diteruskan dan diproses oleh rangkaian pengendali utama yakni IC mikrokontroler Atmega16. Pada bagian kendali utama inilah semua logika pembacaan sensor yang telah dikondisikan oleh komparator diproses.
Bagian mikrokontroler ini terdiri dari dua masukan dan dua keluaran. Pada bagian masukan berupa sensor dengan untai komparator dan keypad kendali yang berfungsi untuk mengatur algoritma kendali yang akan digunakan pada robot line follower. Pada bagian keluaran berupa display (penampil) dengan menggunakan LCD dan PWM mikrokontroler Atmega16 yang diteruskan ke driver motor (IC l293D) untuk mengendalikan motor kiri dan kanan dari robot line follower.
Untuk skematic rangkaiannya dapat didownload disini
Untuk contoh program dalam bentuk bahasa BASIC dengan editor BASCOM-AVR dapat didownload disini dan bahasa C dengan editor CodeVision-AVR disana.
Semoga bermanfat…..
Reade more >>

Selasa, 31 Mei 2011

Sensor


Kami mencoba menyediakan sejumlah sensor untuk keperluan aplikasi robotik, khususnya yang sering digunakan dalam kompetisi robotik. Beberapa sensor memiliki stock terbatas, silahkan hubungi kami untuk status stock.

Infrared Ranger GP2D120

GP2D120 merupakan sensor jarak berbasis infrared, yang akan membaca jarak secara terus menerus dan memberikan output berupa tegangan analog, dengan jangkauan pengukuran 4 cm – 30 cm.  Sebagaimana kebanyakan sensor berbasis cahaya, sensor ini cukup sensitif terhadap warna bidang pantul.

Ultrasonic Sensor USIRR

Sensor ultrasonik USIRR merupakan sensor jarak berbasis ultrasonik 40 kHz, memiliki jangkauan pengukuran 3 cm – 300 cm.
Memiliki antarmuka I2C dan lebar pulsa (10 us/mm). Data keluaran sudah siap pakai dalam satuan mm (untuk antarmuka I2C) sehingga mengurangi beban mikrokontroler. Siklus pengukuran cukup cepat, pembacaan dapat dilakukan tiap 25 ms.

Ultrasonik PING

Ultrasonik range finder buatan Parallax, memiliki jangkauan pengukuran 3 – 300 cm.

Infrared Modulated Receiver

Merupakan penerima infrared yang di-modulasi pada frekuensi 38.5 kHz. Cocok digunakan untuk komunikasi data nirkabel berbasis inframerah. Dapat digunakan untuk menerima sinyal infrared dari remote control peralatan rumah tangga.

Devantech Magnetic Compass

Modul kompas digital yang dirancang untuk navigasi robot. Modul kompas ini menggunakan sensor KMZ51 dari Philip. Sensor ini berfungsi untuk mendeteksi medan magnet bumi. Modul ini dapat di-kalibrasi sesuai dengan keadaan yang dinginkan. Pembacaan sudut dapat dilakukan dengan dua cara : pulse width dan I2C.

Bluetooth


DBM-01 adalah modul bluetooth to serial converter, dimana data dari komputer yang dilengkapi dengan piranti bluetooth akan di-konversi dan diterima oleh mikrokontroler. Modul sudah dilengkapi dengan regulator 3.3V, antena internal dan port UART TTL.
Reade more >>

Mikrokontroler


Robot Controller Board: AVR dan PIC

NEXT SYSTEM Robotics Learning Center mengembangkan sebuah produk Robot Controller berbasis mikrokontroler Microchip PIC (PIC 16F877A) dan Atmel AVR (ATmega16/32/8535). Robot Controller Board ini sudah meng-integrasikan sejumlah subsistem untuk kebutuhan aplikasi robotik, termasuk penggerak dan sensor, serta memiliki dimensi yang cukup ideal untuk aplikasi robotik.
Robot Controller Board AVR
Board ini dibuat cukup sederhana – sesuai motto kami: We Make It Simple and Fun! – mudah digunakan, namun sarat dengan materi pembelajaran; sangat cocok untuk pembelajar, baik tingkat pemula maupun lanjutan, serta bagi mereka yang ingin ber-partisipasi dalam kompetisi robotik :)
Pemrograman dapat dilakukan dengan Bahasa C, Bahasa BASIC, Bahasa Pascal dan Assembly. Pun dapat diprogram dengan Flowchart yang berbasis GUI, serta software open source seperti Wiring dan Arduino.
Robot Controller Board, baik yang berbasis mikrokontroler AVR maupun PIC, sudah dilengkapi hardware programmer dengan antarmuka USB
NEXT SYSTEM Robotics Learning Center : We Make It Simple and Fun!

Development Board : Mikro51

Mikro51 dengan AT89S51 - NEXT SYSTEM Robotics Learning Center
Mikro51 adalah sebuah development board AT89S51/52 yang telah dilengkapi dengan internal downloader USB sehingga memudahkan kita dalam mempelajari AT89S51/52.
Board dilengkapi dengan chip AT89S52 dan USB to Serial untuk komunikasi mikrokontroler dengan komputer.
Kemasan terdiri dari board Mikro51, kabel USB dan CD berisi sejumlah software.

Development Board : MikroAVR 8535

MikroAVR dengan ATmega8535
Development board MikroAVR 8535 yang dirancang cukup sederhana, cocok untuk pembelajar mikrokontroler AVR ATmega8535. Development board ini dilengkapi dengan internal downloader, sehingga kita dapat langsung men-download program ke dalam chip mikrokontroler semudah memasang USB.
Dilengkapi dengan USB to Serial untuk komunikasi antara mikrokontroler dengan komputer.
MikroAVR8535 disarankan untuk digunakan bersama software Arduino.
Dimensi: 80 mm x 55 mm.
Kemasan terdiri dari board MikroAVR8535, kabel USB dan CD berisi sejumlah software.

Development Board : MikroAVR16


Development board MikroAVR16 yang dirancang cukup sederhana, cocok untuk pembelajar mikrokontroler AVR ATmega16. Development board ini dilengkapi dengan internal downloader, sehingga kita dapat langsung men-download program ke dalam chip mikrokontroler semudah memasang USB. Dengan ruang program sebesar 16k, sangat leluasa untuk beragam aplikasi mikrokontroler, termasuk robotik.
Dilengkapi dengan USB to Serial untuk komunikasi antara mikrokontroler dengan komputer.
MikroAVR16 disarankan untuk digunakan bersama software Arduino.
Dimensi: 80 mm x 55 mm.
Kemasan terdiri dari board MikroAVR16, kabel USB dan CD berisi sejumlah software.
** Peserta kelas pelatihan Pemrograman Mikrokontroler AVR akan mendapatkan board MikroAVR16 secara FREE.

Development Board : MikroAVR32


Development board MikroAVR32 yang dirancang cukup sederhana, cocok untuk pembelajar mikrokontroler AVR ATmega32. Development board ini dilengkapi dengan internal downloader, sehingga kita dapat langsung men-download program ke dalam chip mikrokontroler semudah memasang USB. Dengan ruang program sebesar 32k, sangat leluasa untuk beragam aplikasi mikrokontroler dan robotik.
Dilengkapi dengan USB to Serial untuk komunikasi antara mikrokontroler dengan komputer.
MikroAVR32 disarankan untuk digunakan bersama software Arduino.
Dimensi: 80 mm x 55 mm.
Kemasan terdiri dari board Mikro32, kabel USB dan CD berisi sejumlah software.

Development Board : MikroAVR 128

MikroAVR dengan ATmega128 - NEXT SYSTEM Robotics Learning Center
Merupakan sistem minimum untuk mikrokontroler AVR ATmega128, yang dilengkapi dengan socket converter untuk chip ATmega128,  sehingga memudahkan kita untuk mengganti chip ATmega128 bila mengalami masalah. Dengan kapasitas yang cukup besar: 128k flash, 53 pin I/O, 6 kanal PWM, 2 kanal Komunikasi Serial dan 8 kanal ADC 10-bit; sistem ini disarankan untuk aplikasi yang cukup kompleks.
Dimensi : 67 mm x 65 mm.
Dapat diprogram dengan Bahasa BASIC, C atau Pascal, serta software open source seperti Wiring.
Kemasan terdiri dari board MikroAVR128 dan CD berisi sejumlah software.

Development Board : MikroPIC 16F877

MikroPIC dengan PIC 16F877 - NEXT SYSTEM Robotics Learning Center
Cara mudah untuk mempelajari Microchip PIC seri 16F877 yang dilengkapi dengan sistem bootloader,  sehingga kita dapat langsung men-download file *.HEX melalui antarmuka USB dengan mudah.
Memanfaatkan koneksi USB untuk komunikasi data secara serial, juga disediakan port I2C untuk perluasan.
Dapat digunakan sebagai pengendali robot, dengan pemrograman dalam bahasa BASIC, C atau Pascal.
Dimensi: 70 mm x 55 mm.
Kemasan terdiri dari board MikroPIC 16F877, kabel USB dan CD berisi sejumlah software.
** Peserta kelas pelatihan Pemrograman Mikrokontroler PIC akan mendapatkan board MikroPIC 16F877secara FREE.

USB ICSP Programmer K182


K182 merupakan USB ICSP programmer untuk memrogram mikrokontroler PIC seri 10Fxx, 12Fxx dan 16Fxx. Menggunakan software programmer Microbrn untuk memrogram chip.
Kemasan terdiri dari K182, kabel USB, kabel ICSP dan sebuah CD berisi sejumlah aplikasi.

USB ICSP Programmer K128


K128 merupakan USB ICSP programmer yang dilengkapi dengan ZIP socket, untuk memrogram mikrokontroler PIC seri 10Fxx, 12Fxx, 16Fxx dan 18Fxx. Menggunakan software programmer Microbrn untuk memrogram chip.
Kemasan terdiri dari K128, kabel USB, kabel ICSP dan sebuah CD berisi sejumlah software.

USB ISP Programmer K51

USB ISP Programmer untuk MCS51
K51 adalah USB ISP programmer untuk mikrokontroler AT89S51, AT89S52, AT89S8252 dan AT89S8253. K51 dilengkapi dengan USB to Serial TTL, untuk kebutuhan komunikasi data secara serial.
Kompatibel dengan Windows XP, Vista dan Windows 7.
Kemasan terdiri dari K51, kabel USB, CD berisi driver dan sejumlah software, serta modul sistem minimum yang dapat digunakan untuk AT89S51/52/8252/8253.

USB ISP Programmer K125

USB ISP Programmer K125R untuk Mikrokontroler AVR
K125 adalah ISP programmer untuk mikrokontroler AVR yang menggunakan standard AVR910. K125 dilengkapi dengan USB to Serial TTL, untuk kebutuhan komunikasi data secara serial.
K125 kompatibel dengan Windows XP, Vista dan Windows 7. Dapat juga digunakan untuk memrogram AT89S53/8252 dengan menggunakan software programmer yang disediakan AVR Studio.
Kemasan terdiri dari K125, kabel USB, CD berisi driver dan sejumlah software, serta sejumlah PCB sistem minimum untuk beberapa tipe AVR.

USB ISP Programmer Nue125

USB ISP Programmer untuk AVR
Nue125 merupakan high speed AVRISP MKII programmer, memiliki kecepatan pemrograman hingga 6kB/detik. Menggunakan driver yang disediakan oleh AVR Studio.
Nue125 kompatibel dengan Windows XP, dapat digunakan untuk memrogram mikrokontroler AVR. Dapat juga digunakan untuk memrogram mikrokontroler AT89S51/52, melalui software programmer yang disediakan AVR Studio.
Kemasan terdiri dari Nue125, kabel USB, CD berisi sejumlah software, serta sejumlah PCB untuk beberapa tipe AVR.

Development Board : BASIC Stamp

BASIC Stamp BS2P40
Untuk peminat BASIC Stamp, kami menyediakan development board berbasis BS2 dan BS2p40. Pemrograman dilakukan dengan Bahasa PBASIC, dan program yang sudah dibuat dapat di-download melalui port Serial. Juga dapat menggunakan konverter USB to Serial untuk komputer yang tidak memiliki port Serial.
** Peserta kelas pelatihan Pemrograman Mikrokontroler BASIC Stamp akan mendapatkan board BS2 secara FREE.

Development Board : Arduino Severino S3V3

Arduino Severino dengan ATmega8 - NEXT SYSTEM Robotics Experience Center
Arduino Severino S3V3 merupakan board Arduino Severino versi terakhir, yang menggunakan koneksi serial RS232 untuk pemrograman dan komunikasi data secara serial. Pada board sudah terpasang mikrokontroler AVR ATmega8. Untuk ruang program yang lebih besar, chip dapat diganti dengan AVR ATmega168 atau ATmega328. Keduanya pin compatible dengan ATmega8.
Untuk penggunaan dengan laptop yang tidak memiliki konektor serial DB9, dapat menggunakan USB to Serial converter.
Arduino Severino sangat cocok untuk mereka yang ingin mencicipi platform Arduino.
Kemasan terdiri dari board Arduino Severino S3V3 dan CD berisi software Arduino.
Dimensi: 97 mm x 66 mm.
** Peserta kelas pelatihan Pemrograman Mikrokontroler dengan Arduino akan mendapatkan board Arduino Severino secara FREE.

Untuk informasi lebih lanjut serta pembelian produk-produk di atas serta informasi kelas pelatihan terkait, silahkan menghubungi kami:
NEXT SYSTEM
Robotics Learning Center
ITC Kosambi F2
Jl. Baranang Siang 6-8
Bandung 40112
Tel. (022) 4222062, (022) 70775874
Email: info@nextsys.web.id
Reade more >>

Motor Gearbox Roda


Motor DC


Motor DC merupakan aktuator yang paling banyak digunakan dalam aplikasi robotik.
Motor DC buatan Korea yang satu ini dikemas dalam kotak plastik yang kokoh, dilengkapi dengan gear train yang mampu memberikan torque yang cukup besar.
  • Operating voltage range: DC 4.8 ~ 6.0V
  • Operating speed: 300 rpm/6.0V
  • Maximum torque: 2.4 kgf.cm /6.0V
  • Dimension: 40×20×36.6 mm
  • Weight: 38 gr
  • Gear: Ultra Resin type
Motor ini sangat cocok untuk aplikasi line tracer, yang memerlukan kecepatan yang cukup tinggi dan memerlukan torsi yang cukup besar.

Motor DC dan Gearbox

Double Gearbox (70168 dan 89918), Twin Motor Gearbox (70097 / 89915)  dan Single Gearbox (70167) sudah dilengkapi dengan motor DC (Mabuchi FA-130) yang dapat bekerja pada tegangan 3 Volt hingga 6 Volt.
Double Gearbox (70168 dan 89918) memiliki kombinasi gear ratio 12.7:1, 38:1, 115:1 dan 344:1; masing-masing memberikan kecepatan / torsi : 1039 rpm / 94 gf.cm, 345 rpm / 278 gf.cm, 115 rpm / 809 gf.cm dan 38 rpm / 2276 gf.cm; sementara Twin Motor Gearbox (70097 / 89915) memiliki kombinasi gear ratio 58:1 (225 rpm / 432 gf.cm) dan 204:1 (64 rpm /1500 gf.cm) dan memiliki fisik keseluruhan yang lebih ramping.
Memiliki poros berbentuk segi enam, cocok untuk semua roda di bawah.

Dari kiri ke kanan – 70168, 70097, 89918, 70167, 89915.
Untuk kebutuhan “high-efficiency”, kami menyediakan planetary gearbox (72001) dan 6-speed gearbox (72005). Planetary gearbox memiliki dua tingkat motor dengan sejumlah rasio gear yang dapat diatur. Keduanya memiliki poros bulat, cocok dipasangkan dengan roda Sporty – 70111.
Bagi yang senang dengan penampilan yang berbeda, pilihan Tank-style Chassis bisa dipertimbangkan. Paket ini terdiri dari Universal Plate Set, Track Wheel Set dan Twin Motor Gearbox.

Ball Caster

Ball caster logam berikut sangat ideal untuk difungsikan sebagai roda ketiga, pada robot yang menggunakan differential drive. Ketinggian caster dapat disesuaikan, mulai dari 11 mm, 25 mm hingga 35 mm.
Ball Caster

Roda

Roda-roda karet berikut kompatibel dengan poros dari double gearbox dan single gearbox di atas.
Masing-masing, dari kiri ke kanan, ber-diameter / lebar : 50 mm / 30 mm (70096), 58 mm / 15 mm (70145), 36 mm / 15 mm (70101) dan 56 mm / 25 mm (70111).
Truck Tire Wheel Set 70101 Off Road Tire 70096Sporty Tire Set 70111

Motor Servo Hitec

Hitec HS311 adalah salah satu motor servo standard dengan pengguna cukup besar. Alasannya klasik, harganya cukup ekonomis untuk kemampuannya yang rata-rata.

Servo dapat beroperasi pada jangkauan 180° ketika diberikan sebuah pulsa antara 600 usec to 2400 usec.
  • Control System: +Pulse Width Control 1500 usec Neutral
  • Required Pulse: 3-5 Volt Peak to Peak Square Wave
  • Operating Voltage: 4.8-6.0 Volt
  • Operating Temperature Range: -20 to +60 Degree C
  • Operating Speed (4.8V): 0.19sec/60° at no load
  • Operating Speed (6.0V): 0.15sec/60° at no load
  • Stall Torque (4.8V): 3.0 kg.cm
  • Stall Torque (6.0V): 4.5 kg.cm
Untuk informasi lebih lanjut dan pembelian produk-produk di atas, silahkan menghubungi kami:
NEXT SYSTEM
Robotics Learning and Experience Center
ITC Kosambi Ruko F2
Jl. Baranang Siang 6-8
Bandung 40112
Tel. (022) 4222062, (022) 70775874
Email: info@nextsys.web.id atau nextsystemrobotics@yahoo.co.id
Reade more >>

Kendali Alat dengan Remote TV

Mengendalikan dengan menggunakan remote kontrol inframerah merupakan fasilitas yang harus dimiliki semua perangkat elektronik untuk saat ini. Bisa kita lihat bahwa sebagian besar TV, Audio, Tape Recorder, VCD, DVD sudah dilengkapi dengan remote kontrol. Teknologi ini sebenarnya bisa diaplikasikan dimana saja termasuk untuk mengendalikan lampu dalam rumah, sehingga apabila menyalakan atau mematikan lampu tanpa harus menekan saklar yang terdapat pada dinding tapi cukup dengan remote kontrol saja. Hal ini dikarenakan kecenderungan manusia untuk selalu mencari kemudahan dengan memanfaatkan teknologi.

Gambar 1 Blok Diagram Rangkaian


Remote kontrol atau adalah suatu perangkat yang terdapat berbagai tombol untuk mengendalikan sesuatu secara wireless dengan menggunakan media inframerah. Sebagian besar produsen perangkat elektronik telah mengeluarkan remote control untuk pengendalinya. Masing-masing produsen tersebut mempunyai beberapa standar.
Standar Remote Kontrol yang mudah untuk dimengerti dan diaplikasikan adalah standar SIRC (Sony Infrared Remote Control) atau lebih dikenal dengan standar SONY. Bagian terkecil dari sinyal pembacaan pada standar ini adalah T yang memiliki periode sebesar 600us.
Sistem pengkodean yang digunakan pada remote kontrol standar SONY ini adalah Pulse Code, jadi yang membedakan logika high atau low terletak pada panjang pulsanya.

Gambar 2  Bentuk Gelombang Transmit Remote SONY


Aplikasi Penerima dengan AVR
Pemrograman mikrokontroller AVR  sebagai penerima remote standar SIRC ini tekniknya sama seperti teknik pembacaan diatas tapi masih perlu beberapa penyesuaian agar didapatkan hasil yang maksimal. Penyesuaian tersebut perlu dilakukan karena ada beberapa hal yang mempengaruhi diantaranya adalah kecepatan mikrokontroller serta komponen yang digunakan. Dalam penyesuaian ini yang dilakukan hanya menambah atau mengurangi sedikit dari timer, yang digunakan untuk mendeteksi periode pulsa yang diterima. Berikut ini akan disampaikan program dengan menggunakan codevision untuk mendeteksi pulsa yang diterima untuk remote jenis SONY atau SIRC.
Pembacaan Remote Standar SONY
Teknik pembacaan untuk standar ini adalah sebagai berikut:
  1. Deteksi pulsa low selama 2400 ms apabila tidak sama maka bukan standar SIRC.
  2. Deteksi pulsa low untuk level logika, apabila 0.6 ms = ‘0’ tapi apabila 1.2 ms = ‘1’.
  3. Untuk no. 2 ulangi sebanyak 12 kali dan simpan hasilnya.
Aplikasi Penerima dengan ATmega8535
Pemrograman mikrokontroller ATmega8535 sebagai penerima remote standar SIRC ini tekniknya sama seperti teknik pembacaan diatas tapi masih perlu beberapa penyesuaian agar didapatkan hasil yang maksimal. Penyesuaian tersebut perlu dilakukan karena ada beberapa hal yang mempengaruhi diantaranya adalah kecepatan mikrokontroller serta komponen yang digunakan. Dalam penyesuaian ini yang dilakukan hanya menambah atau mengurangi sedikit dari timer, yang digunakan untuk mendeteksi periode pulsa yang diterima. Berikut ini akan disampaikan program dengan menggunakan codevision untuk mendeteksi pulsa yang diterima untuk remote jenis SONY atau SIRC.
Project : Pengendali Lampu dengan Remote SONY
#include <mega32.h>
#include <stdio.h>
#include <delay.h>
Unsigned char count, data1, data2, data3,data4, data5, data6, ata7, data8;
unsigned char data11, data12, data13, data14;
unsigned char start, ir_data;
void main(void)
{
// Declare your local variables here
// Input/Output Ports initialization
// Port A initialization
// Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In
// State7=T State6=T State5=T State4=T State3=T State2=T State1=T State0=T
PORTA=0×00;
DDRA=0×00;
// Port B initialization
// Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In
// State7=T State6=T State5=T State4=T State3=T State2=T State1=P State0=P
PORTB=0×03;//Resitor Pull up aktif
DDRB=0×00;//Port B input
// Port C initialization
// Func7=Out Func6=Out Func5=Out Func4=Out Func3=Out Func2=Out Func1=Out Func0=Out
// State7=1 State6=1 State5=1 State4=1 State3=1 State2=1 State1=1 State0=1
PORTC=0xFF;// Resitor Pull up aktif
DDRC=0xFF;//Port C output untuk mengendalikan lampu
// Port D initialization
// Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In
// State7=T State6=T State5=T State4=T State3=T State2=T State1=T State0=T
PORTD=0×00;
DDRD=0×00;
while (1)
{
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
start=count;
count=0;
if (start==24) //jika header sama dengan 24 eksekusi program dibawah
{              //ini jika tidak abaikan data tersebut
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data1=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data2=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data3=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data4=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data5=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data6=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data7=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data8=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data11=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data12=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data13=count;
count=0;
while (PINB.0==1) {};
while (PINB.0==0)
{
delay_us(100);
count++;
};
data14=count;
count=0;
data1=((data1/5)-1)*1;//data hasil deteksi pulsa dibagi 5 dikurangi 1
data2=((data2/5)-1)*2;//jadi jika datanya 6 maka outputnya akan = 0
data3=((data3/5)-1)*4;//sedangkan jika datanya 12 maka outputnya akan = 1
data4=((data4/5)-1)*8;//lalu hasil tersebut dikalikan dengan nilai masing-masing bit
data5=((data5/5)-1)*16;
data6=((data6/5)-1)*32;
data7=((data7/5)-1)*64;
data8=((data8/5)-1)*128;
ir_data=data8+data7+data6+data5+data4+data3+data2+data1;

}      };
}
Reade more >>

Robot Line Follower Sederhana

Mengenal Komponen Elektronika
Resistor
Resistor adalah komponen elektronika yang berfungsi untuk memberikan hambatan terhadap aliran arus listrik. Dalam rangkaian listrik dibutuhkan resistor dengan spesifikasi tertentu, seperti besar hambatan, arus maksimum yang boleh dilewatkan dan karakteristik hambatan terhadap suhu dan panas. Resistor memberikan hambatan agar komponen yang diberi tegangan tidak dialiri dengan arus yang besar, serta dapat digunakan sebagai pembagi tegangan.
Kapasitor

kapasitor adalah komponen elektrik yang berfungsi untuk menyimpan muatan listrik. Salah satu jenis kapasitor adalah kapasitor keeping sejajar. Kapasitor ini terdiri dari dua buah keping metal sejajar yang dipisahkan oleh isolator yang disebut dielektrik. Bila kapasitor dihubungkan ke batere kapasitor terisi hingga beda potensial antara kedua terminalnya sama dengan tegangan batere. Jika batere dicabut, muatan-muatan listrik akan habis dalam waktu yang sangat lama, terkecuali bila sebuah konduktor dihubungkan pada kedua terminal kapasitor.

Dioda
Dioda adalah devais semikonduktor yang mengalirkan arus satu arah saja. Dioda terbuat dari Germanium atau Silicon yang lebih dikenal dengan Dioda Junction. Dioda juga digunakan pada adaptor yang berfungsi sebagai penyearah dari sinyal AC ke DC.
                 
LED (Light Emitting diode)
LED merupakan komponen yang dapat mengeluarkan emisi cahaya. LED merupakan produk temuan lain setelah dioda. Strukturnya juga sama dengan dioda, tetapi belakangan ditemukan bahwa elektron yang menerjang sambungan P-N juga melepaskan energi berupa energi panas dan energi cahaya. LED dibuat agar lebih efisien jika mengeluarkan cahaya. Untuk mendapatkan emisi cahaya pada semikonduktor, doping yang pakai adalah galium, arsenic dan phosporus. Jenis doping yang berbeda menghasilkan warna cahaya yang berbeda pula.
Pada saat ini warna-warna cahaya LED yang banyak ada adalah warna merah, kuning dan hijau.LED berwarna biru sangat langka. Pada dasarnya semua warna bisa dihasilkan, namun akan menjadi sangat mahal dan tidak efisien. Dalam memilih LED selain warna, perlu diperhatikan tegangan kerja, arus maksimum dan disipasi dayanya.

Relay
Transistor tidak dapat berfungsi sebagai sebagai switch (saklar) tegangan DC atau tegangan tinggi .Selain itu, umumnya tidak digunakan sebagai switching untuk arus besar (>5 A). Dalam hal ini, penggunakan relay sangatlah tepat. Relay berfungsi sebagai saklar yang bekerja berdasarkan input yang dimilikinya.

Keuntungan relay :
·         dapat switch AC dan DC, transistor hanya switch DC
·         Relay dapat switch tegangan tinggi, transistor tidak dapat
·         Relay pilihan yang tepat untuk switching arus yang besar
·         Relay dapat switch banyak kontak dalam 1 waktu

Kekurangan relay :
·         Relay ukurannya jauh lebih besar daripada transistor
·         Relay tidak dapat switch dengan cepat
·         Relay butuh daya lebih besar disbanding transistor
·         Relay membutuhkan arus input yang besar


Transistor
Transistor bipolar biasanya digunakan sebagai saklar elektronik dan penguat pada rangkaian elektronika digital. Transistor memiliki 3 terminal. Transistor biasanya dibuat dari bahan silikon atau germanium. Tiga kaki yang berlainan membentuk transistor bipolar adalah emitor, basis dan  kolektor. Mereka dapat dikombinasikan menjadi jenis N-P-N atau P-N-P yang menjadi satu sebagai tiga kaki transistor. Gambar  di bawah memperlihatkan bentuk dan simbol untuk jenis NPN. (Pada transistor PNP, panah emitor berlawanan arah).


                             Gambar  Simbol Transistor NPN dan PNP


Pada rangkaian elektronik, sinyal inputnya adalah 1 atau 0 ini selalu dipakai pada basis transistor, yang mana kolektor dan emitor sebagai penghubung untuk pemutus (short) atau sebagai pembuka rangkaian. Aturan/prosedur transistor sebagai berikut:
·           Pada transistor NPN, memberikan  tegangan positif dari basis ke emitor, menyebabkan hubungan kolektor ke emitter terhubung singkat, yang menyebabkan  transistor aktif (on). Memberikan tegangan negatif  atau 0 V dari basis ke emitor menyebabkan  hubungan kolektor dan emitor  terbuka, yang disebut transistor mati (off)
·           Pada PNP transistor PNP, memberikan  tegangan negatif dari  basis ke emitor ini  akan menyalakan transistor  (on ). Dan memberikan tegangan positif  atau 0 V dari basis ke emitor ini akan membuat transistor mati (off).

Mengenal Sensor Cahaya
Resistor jenis lainnya adalah Light dependent resistor (LDR). Resistansi LDR berubah seiring dengan perubahan intensitas cahaya yang mengenainya. Dalam keadaan gelap resistansi LDR sekitar 10MΩ dan dalam keadaan terang sebesar 1KΩ atau kurang. LDR terbuat dari bahan semikonduktor seperti kadmium sulfida. Dengan bahan ini energi dari cahaya yang jatuh menyebabkan lebih banyak muatan yang dilepas atau arus listrik meningkat. Artinya resistansi bahan telah mengalami penurunan.
LDR digunakan untuk mengubah energi cahaya menjadi energi listrik. Saklar cahaya otomatis dan alarm pencuri adalah beberapa contoh alat yang menggunakan LDR. Akan tetapi karena responsnya  terhadap cahaya cukup lambat, LDR tidak digunakan pada situasi dimana intesitas cahaya berubah secara drastis.

                                         ldr_s

                             Gambar  Sensor Cahaya LDR

Sensor cahaya berfungsi untuk mendeteksi cahaya yang ada di sekitar kita.  Sensor yang terkenal untuk mendeteksi cahaya ialah LDR(Light Dependent Resistor).  Sensor ini akan berubah nilai hambatannya apabila ada perubahan tingkat kecerahan cahaya. 
Prinsip inilah yang akan kita gunakan untuk mengaktifkan transistor untuk dapat menggerakkan motor DC (mirip dengan dinamo pada mainan mobil-mobilan anak-anak).  Perubahan nilai hambatan pada LDR tersebut akan menyebabkan perubahan beda tegangan pada input basis transistor, sehingga akan mengaktif/nonaktifkan transistor.  Penerapan lain dari sensor LDR ini ialah pada Alarm Pencuri.

Robot Line Follower Berbasis LDR
Rangkaian Robot Line follower pada intinya ialah 2 buah motor DC yang aktif berdasarkan input dari sensor LDR, jika LDR mendeksi garis putih (terang) dan garis hitam(gelap) maka akan ada perubahan nilai hambatan pada LDR tersebut, yang akan mengaktif/menonaktifkan transistor 2N3904. Untuk mengatur input tegangan ke basis agar dapat membuat transistor 2N3904 saturasi, maka digunakan pembagi tegangan, dalam hal ini trimpot / potensiometer 50k-100k. Perubahan logika pada transistor 2N3904 juga akan menyebabkan LED menyala atau mati, sebagai indikator apakah LDR membaca garis hitam/putih.  Perubahan logika pada kaki kolektor 2N3904 juga sebagai input pada basis 2N2907, yang akan mengaktifkan/menonaktifkan  motor DC, dimana transistor  2N2907 merupakan transistor switching standar.  Perhatikan gambar berikut:
    
Gambar   Rangkaian Line Follower dengan LDR

Anda dapat menggunakan sebagian  barang bekas untuk membuat robot ini, misalnya menggunakan roda BB REXONA sebagai roda robot. Komponen dan peralatan lengkap  yang diperlukan ialah :
ü  2 buah sensor cahaya LDR
ü  PCB IC bolong
ü  2 buah transistor 2N3904
ü  2 buah transistor 2N2907
ü  2 buah Trimpot/potensiometer 50k-100k
ü  2 buah resistor 3.3K
ü  2 buah resistor 1K
ü  2 buah LED (Light Emiting Dioda)
ü  Spacer (kaki PCB)
ü  Acrilic body robot ukuran diameter 20 cm.
ü  Solder, timah solder dan kabel secukupnya
ü  Kotak baterai 6V
ü  Roda bekas  penghilang BB REXONA
ü  2 buah motor DC dengan gearbox  GT1 dan roda untuk GT1
Atau
ü  2 buah motor DC dengan gearbox GT5 dan rubber Wheel untuk GT5 (lebih  bagus)
ü  Bor PCB
ü  Lem Lilin
ü  Multitester analog /digital

Perakitan
Langkah-langkah untuk merakit robot ini sebagai berikut :
1.      Siapkan PCB IC bolong, lalu pasang dan solderlah  komponen sesuai rangkaian diatas.
2.      Beri tegangan 6V, atur pemberian  cahaya pada LDR tersebut dengan membuka atau menutup permukaan LDR tersebut dengan jari atau kertas, atur trimpot/potensiometer sehingga hasilnya optimal. Bagian ini ialah bagian yang paling kritis di dalam pembuatan robo tini, karena kalau tuning tidak tepat, aka robot beralan tidak sesuai jalur yang dibuat.
3.      Jika sudah selesai, pasanglah apda acrilic dengan tampilan seperti berikut :


Gambar  Desain Robot Line Follower dengan LDR

4.      Pasanglah PCB dan pendukungnya pada acrilic.  Hubungkan kabel motor DC ke keluaran PCB.  Hubungkan baterai 6V ke input Supply PCB.
                     

Gambar  Robot Line Follower dengan LDR tampak bawah


5.      Jika sudah dirakit cobalah jalankan pada lantai yang sudah dipasang jalur hitam berkelok (dapat menggunakan lakban), maka robot akan beralan mengikuti jalur tersebut.  Jika sensor kurang sensitif, putarlah perlahan-lahan trimpot/potensiometer robot tersebut, untuk hasil yang optimal. Pastikan sensor LDR berada cukup dekat dengan lantai.   Jika putaran motor terlalu cepat, Anda dapat mengatur besar tegangan motor DC tersebut, misal menggunakan IC variabel regulator LM317. 

Gambar   Hasil Robot Line follower Sederhana

Latihan:

Yang membuat Anda mahir elektronika, tidak lain ialah pengalaman dalam bereksprimen dan ketekunan.  Untuk itu Anda diharapkan menjawab dan mengerjakan semua latihan ini.


1.      Sebagai seorang pemula/pelajar, Anda membutuhkan informasi pelengkap terkini tentang dunia elektronika melalui Internet.  Akseslah situs google.com / yahoo.com untuk mencari informasi komponen elektronika untuk dapat menjelaskan cara kerja dari :

a.       Resistor
b.      Kapasitor elektrolit
c.       Kapasitor keramik
d.      Transistor NPN
e.       Transistor PNP
f.       MOSFET
g.       FET
h.      Sensor LDR
i.        IC (Integrated Circuit)
2.      Pelajari fungsi dari IC TTL seperti 74LS00,74LS04,74LS08,74LS14.  Jelaskan pula arti dari perbedaan simbol LS, HC dan HCT pada IC TTL.
3.      Pelajari fungsi IC penguat operasional (OP-AMP)  seperti LM741, LM 393N dan LM 324.
4.      Buatlah rangkaian penguat transistor dengan penguatan 100.
5.      Buatlah rangkaian robot pengejar cahaya  berbasis sensor LDR dimana robot akan bergerak mengejar  sumber cahaya.
Reade more >>